自瞄
第一轮粗略调试
预备
- 先做一些个人偏好设置:部位 / 忽略倒地 / 模型瞄准等。
- 当前瞄准调试阶段,将 总开关 → 绘制 → 死区 / 当前 FOV 打开。
- 我的瞄准热键偏好是左键;用右键去开火 / 调试参数,能更好地确认当前的吸附强度。如果你需要左右键自瞄,将 开火触发 打开,并设置瞄准热键为鼠标右键。
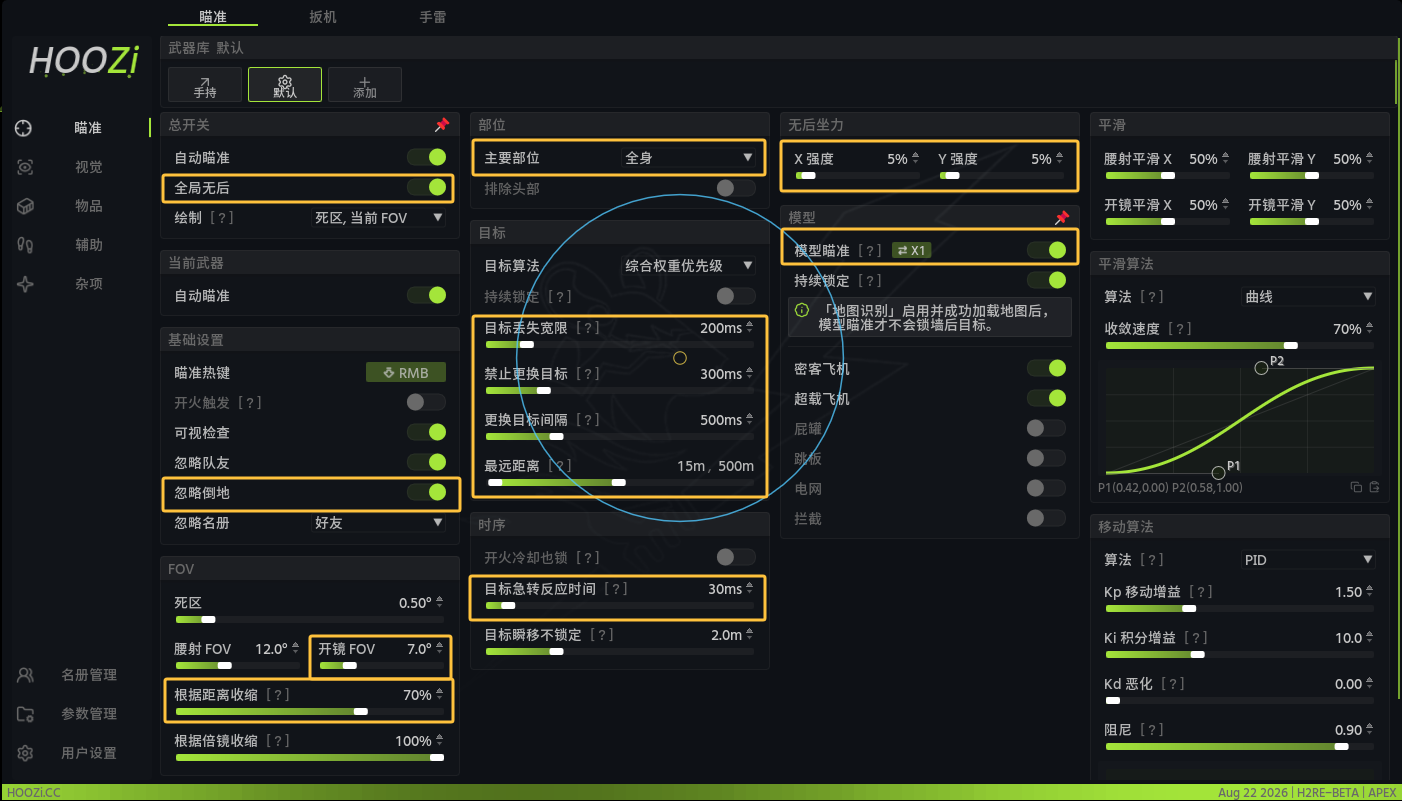
这是我的第一轮修改。其中目标急转反应时间可以选择关闭——它是为了防止敌人快速转向时自瞄跟得太假(机械感)。
无后座力
路径:aimbot.legit.masters.recoil,打开 全局无后 让无后座力数值生效。
数值:根据个人偏好设置一个基准强度,我 X / Y 设置 5%。
平滑算法
这里保持默认不变即可——它影响的是瞄准手感而不是吸附强度,我认为默认就很好。
移动算法
我属于高敏用户,把 PID 算法里的 Kp 移动增益 拉到 1 还是有很强的吸附感。
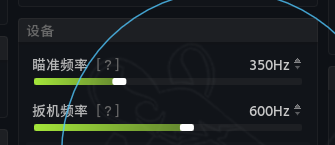
预备阶段我们把 用户设置 → 设备 的两个频率都拉到了 1000Hz,运行一段时间后,它会给出推荐值。这里我们降低了频率,扳机按推荐值设置(它需要更快的甩枪,吸附强一点无所谓):
高敏用户瞄准频率 = 推荐值 / 2;低敏则使用推荐值即可。
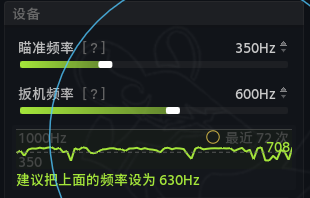
推荐值要在 1000Hz 下拉满时测
需要在拉满 1000Hz 的情况下跑出来的才是合理建议值;否则你已经改过频率,测出来的值必然低于你的设定值。
平滑
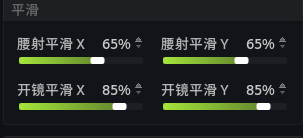
我们当前已经修改了瞄准 / 扳机频率,并把 PID 中的 Kp 降低到了 1,高敏状态下仍然有较强的吸附感。这时采取拉高平滑的方式来弱化吸附强度。
第一轮小结
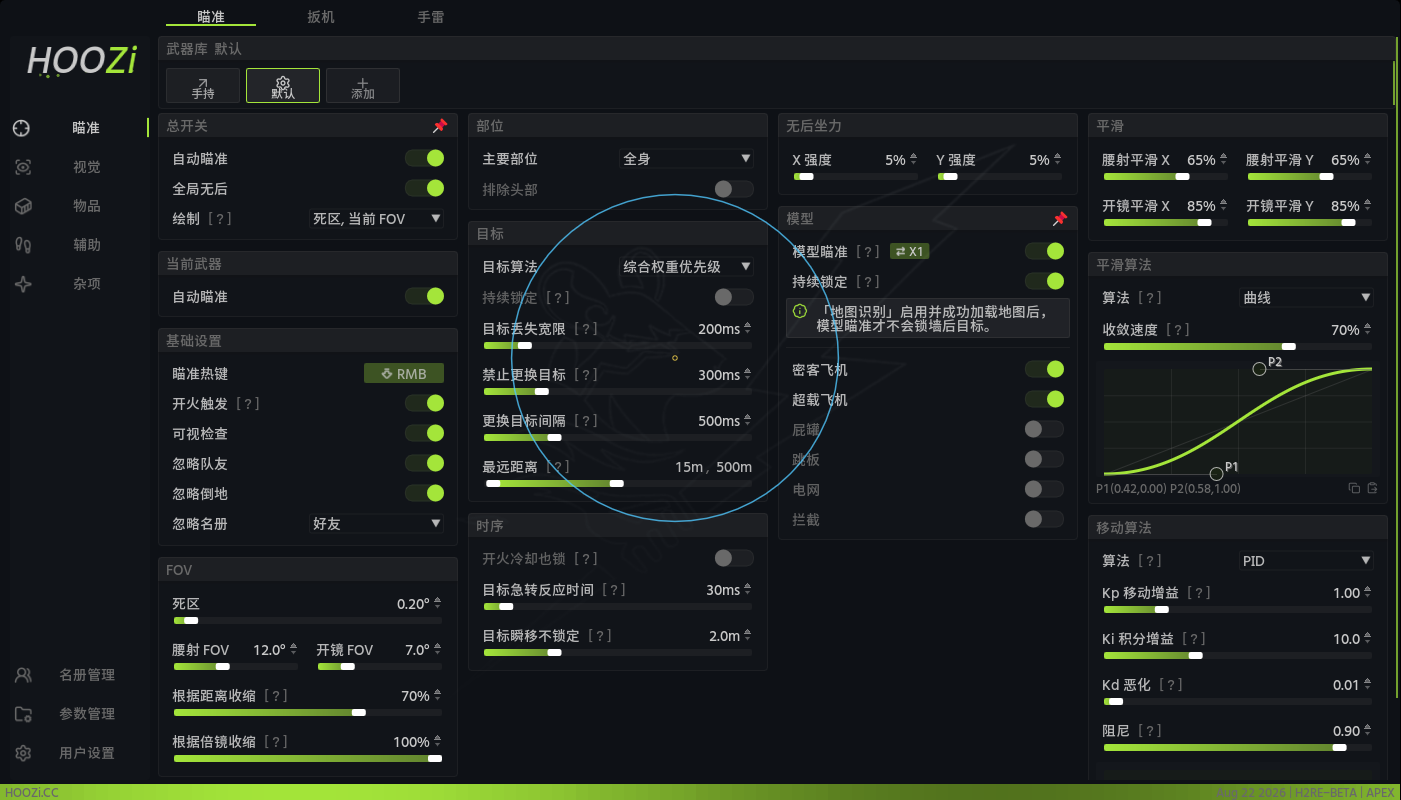
结束本轮调试,我们已经拥有了一个轻微拖拽鼠标不脱离目标、用力拽鼠标脱离目标的合法瞄准。
如果你没有达到上述效果,请继续调整 平滑 / Kp 移动增益 这两个数值。
第二轮微调
轻微调整了腰射的平滑:
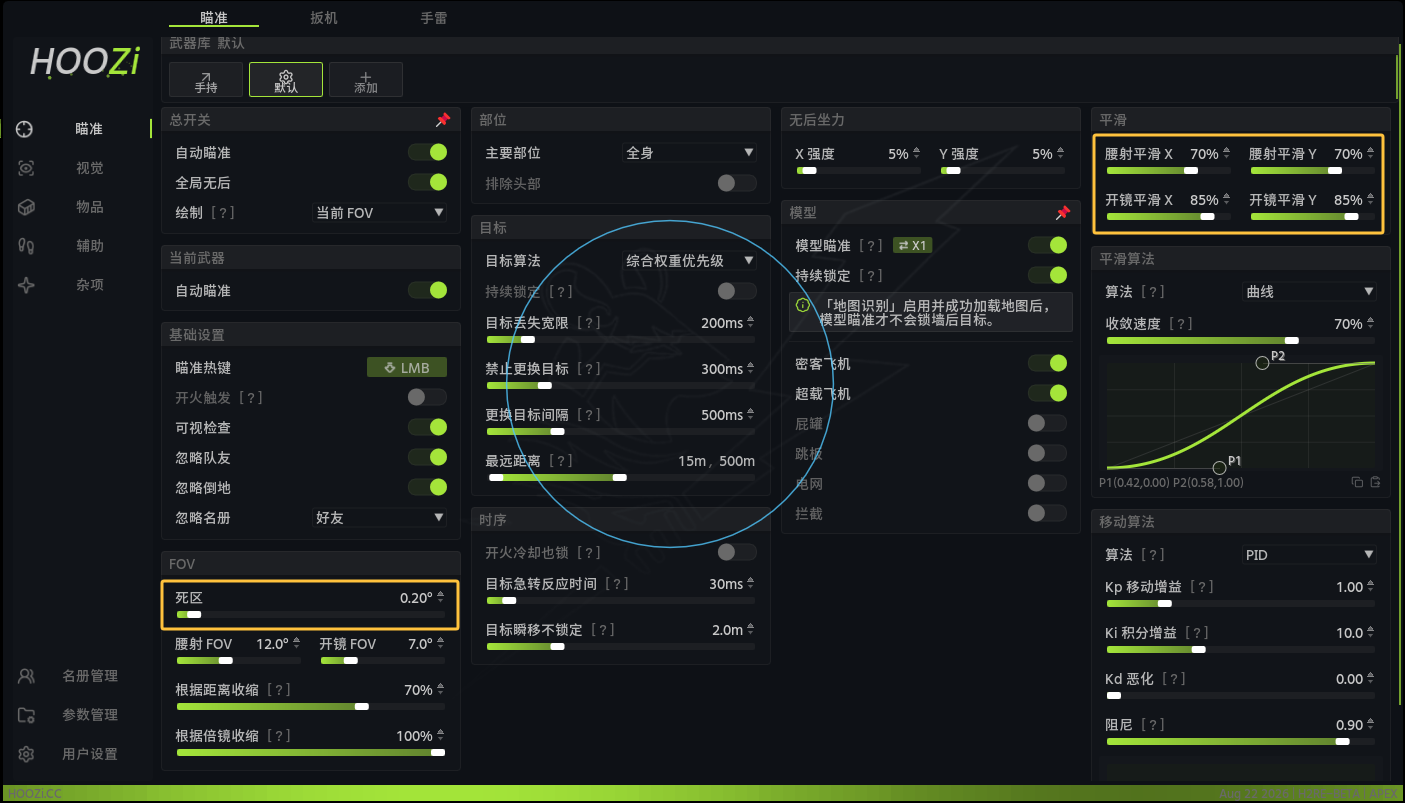
现在我得到了一个近点强、远点弱的基础瞄准参数。
自瞄小结
到目前我们就已经完成了瞄准的基础参数调整。核心就是平滑和 Kp 移动增益——它们决定了你的瞄准吸附强度如何。