高级自瞄 (PID)
高级自瞄用一套 PID 控制器来算准星移动——按住瞄准键时鼠标往哪走、走多快,都归它管。调好了,准星咬向目标的过程能非常接近真人手操。这篇先讲 PID 的原理,再逐个说三个增益和阻尼,最后给几套现成预设。
PID 是什么
比例(P)、积分(I)、微分(D) 这套控制方案在很多地方用——四轴、加热系统、定速巡航,原理都是盯着误差,把输出朝目标方向稳。
用在自瞄上,就是让你能控制准星到达目标的路径:加曲线、加平滑、做微调,让瞄准看起来「像人」而不是机械地拽过去。
前提:先开 Hardlock
PID 要生效,必须先在菜单里打开 Hardlock。不开的话,下面这些设置全都不起作用。
四个参数
1. 比例增益 (P)
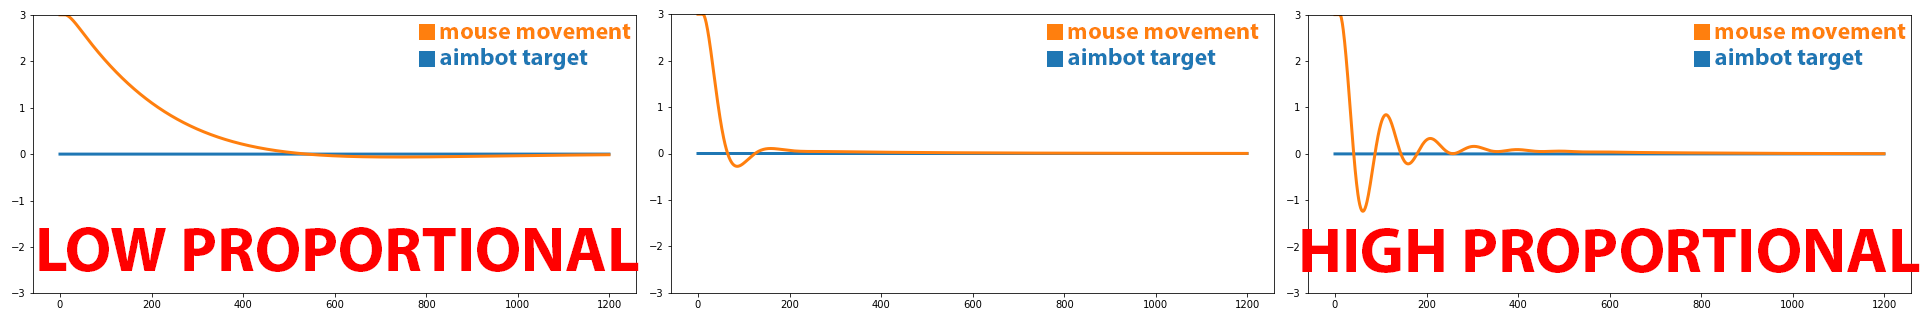
决定准星移动的速度和激进程度,是影响手感的主参数(默认 1.5)。
- P 值高:准星很快咬到目标,但到位前可能略微「过冲」。
- P 值低:准星偏迟钝,要更久才跟到目标。
- 拉满还慢:提高游戏内灵敏度。
2. 积分增益 (I)
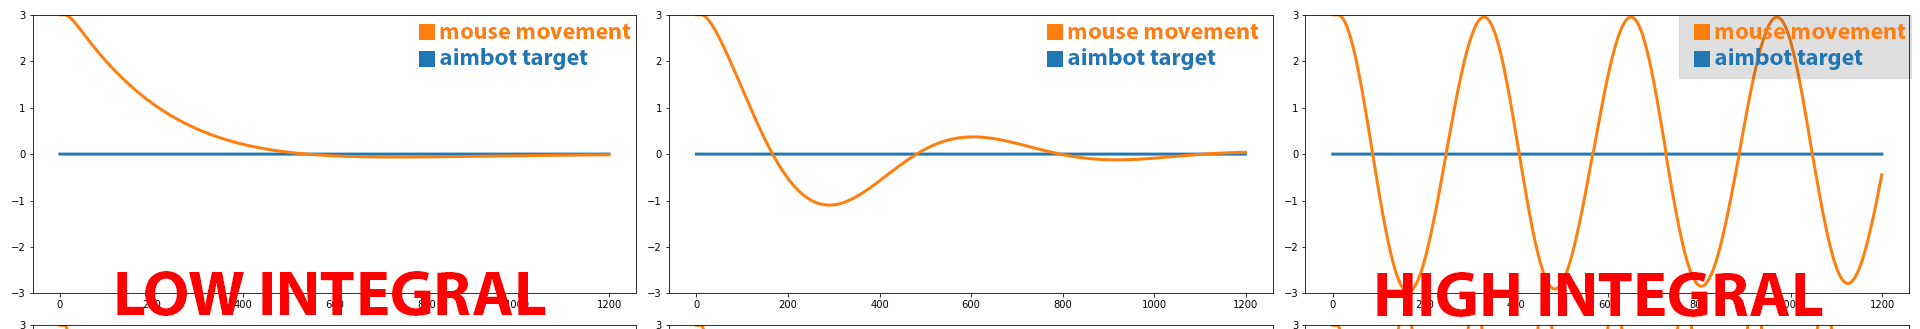
处理移动路径里的小幅修正,影响平滑度和振荡(默认 10.0)。
- I 值高:瞄准过程中振荡更多(小曲线 / 抖动)。
- I 值低:轨迹更直,笔直切向目标线。
- 误差换号时自动 anti-windup(见下面的阻尼)。
3. 恶化 (Kd)
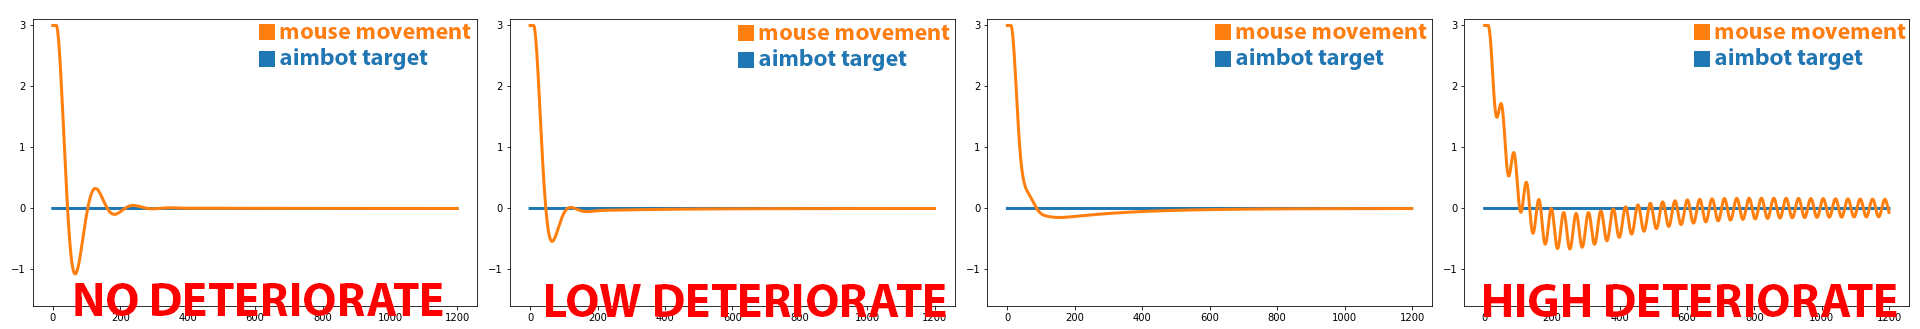
微分项,响应误差的变化率。目标横移越快、误差变化越猛,这一项的输出就越大——相当于给一个提前量,追起来更跟手。默认 0.0(关闭)。
- D 值低:几乎不起作用,自瞄更平滑。
- D 值高:更跟手,但会放大噪声(抖动)。
- 微分天然放大噪声,默认保持 0。
4. 阻尼 (Damp)
反积分饱和(anti-windup)系数,控制过冲。当比例(P)和积分(I)两项符号相反时,阻尼按比例衰减积分项,防止积分攒太多导致过冲和摆动。
- 默认:0.9
- 1.0 = 不衰减(积分残留 → 过冲持续)
- 0.0 = 瞬时清零(积分直接归零)
- 常用范围:0.85 – 0.95
怎么配
PID 没有唯一正确的配置,跟你习惯的玩法有关。下面几套预设可以直接套,再按手感微调:
推荐预设
| 预设 | 特点 | P | I | D |
|---|---|---|---|---|
| 狂暴 / 强力瞄准 | 快速且线性 | 高 | 低 | 低 |
| 半合法 | 速度与平滑兼顾 | 中 | 低 | 中/低 |
| 完全合法 | 慢、有曲线、很像人 | 中 | 低 | 中/高 |
自瞄速度不对?
设置全拉满还是太慢,就把游戏内灵敏度调高;最低设置下还是太快,就调低灵敏度。